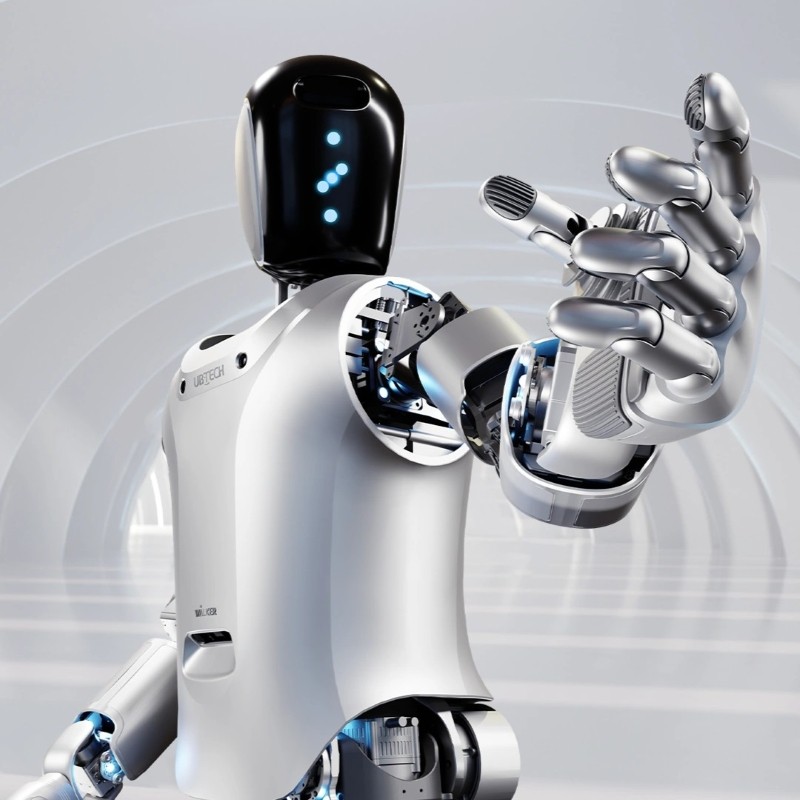
Eine CNC-Dreh-Zelle im Dreischichtbetrieb offenbart die schwächste Stelle in jedem Automatisierungsplan: die zwei bis vier Minuten pro Zyklus, die ein Bediener damit verbringt, zwischen der Maschine, dem Späneförderer und der Messstation hin und her zu gehen. Diese Wegezeit, nicht der Zerspanungszyklus, bestimmt den Durchsatz. Der humanoide Fabrikroboter UBTECH Walker S wurde genau für diese Art von Aufgaben entwickelt – eine 170 cm große, bipedale Plattform mit einem Gewicht von 68 kg, die eine Nutzlast von 10 kg beim Gehen über einen 41-DOF-Rahmen mit einem maximalen Gelenkdrehmoment von 220 N·m transportiert. Bei Einsätzen in der Metallverarbeitung wurde der Walker S für die Maschinenbeschickung, den Roh- und Fertigteiltransport sowie für visuelle Werkzeugverschleißprüfungen eingesetzt, bei denen sein Peripherie-Pipeline-System mit einer Latenz von unter 80 ms und einer Andockgenauigkeit von 1 cm die Übergabe trotz Kühlmittelnebel und Bodenvibrationen reproduzierbar hält. Beijing Zhongping Technology Co., Ltd. hält Walker S-Einheiten im Regionallager bereit – inklusive Eingangsprüfung, Gelenk-Nullpunkt-Verifikation und einer 12-monatigen Garantie auf Aktuatoren, Controller und Batteriemodule. Für Werksteams, die in der Nachtschicht gegen Bedienermangel kämpfen, stellt sich nicht mehr die Frage, ob ein Humanoid die Maschine erreichen kann, sondern ob der umliegende Prozess einen solchen tolerieren kann.
Technische Spezifikationen
Höhe:170 cm (stehende Konfiguration, ±2 cm)
Gewicht:68 kg (bei installiertem Akkusatz)
Freiheitsgrade:41 (geschickte 6-DOF-Hände mit taktilem Array-Sensor)
Nutzlast (bipedales Gehen):10 kg (Gaufstabilität bei Nennlast gewahrt)
Nutzlast (statisches Heben mit zwei Armen):25 kg (stationär, beide Arme)
Max. Gelenkdrehmoment:220 N·m (integrierte Drehaktuatoren)
Gehgeschwindigkeit:4 km/h (maximal dauerhaft)
Batterie:48 V/12 Ah LiFePO4, 3,4 kg schweres Akkupack
Laufzeit:2,0 h (zusammengesetzter Maschinenbedienungs-Arbeitszyklus)
Ladezeit:2,5 h (0–100 %, 600-W-Ladegerät)
Wahrnehmungslatenz:<80 ms (visuelle End-to-End-Pipeline)
Navigationsgenauigkeit:10 cm global, 1 cm Präzisionsandocken
Stufenhöhe:3 cm (maximaler Übergang auf unebener Oberfläche)
Schutzart:IP54 (Staub und Spritzwasser)
Kommunikationsschnittstellen:Wi-Fi 2.4/5 GHz, Gigabit-Ethernet, EtherCAT-Echtzeitbus
Betriebstemperatur:0–40 °C (Nennbereich, keine Leistungsreduzierung)
Technische Engpässe & Häufige industrielle Fehlerbilder
Späneeinzug, thermische Drift und Watchdog-Zeitüberschreitungen der Kommunikation machen die überwiegende Mehrheit der ungeplanten Stillstände des Walker S in Bearbeitungsumgebungen aus. Feine Späne verhalten sich anders als allgemeiner Industriestaub: Partikel unter 50 µm passieren die äußeren Lippendichtungen an den Hand- und Fußgelenken und verbinden sich dann mit dem Getriebefett zu einer abrasiven Paste, die den Lagerverschleiß um eine Größenordnung beschleunigt. Das erste Symptom ist selten ein harter Fehler. Es zeigt sich als Verlust der Wiederholgenauigkeit an der vierten und fünften Achse, typischerweise 0,3–0.8 mm Positionsstreuung, die Bediener als Spannvorrichtungsspiel abtun, bis ein Teil als Ausschrottung deklariert wird.
Gelenk-Überstromauslösungen folgen einem vorhersehbaren Eskalationspfad, sobald sich eine Kontamination etabliert hat. Der Regler registriert eine erhöhte Stromaufnahme während der Beschleunigungsphasen und gibt dann ein E-117-Überstromereignis aus, wenn das befohlene Drehmoment das Profilfenster überschreitet. Techniker, die den Alarm einfach zurücksetzen und die Produktion fortsetzen, verwandeln ein reparaturfähiges Gelenk innerhalb von 200–300 Betriebsstunden in ein festgefressenes Untersetzungsgetriebe. Kühlmittelnebel führt zu einem zweiten Fehlerbild: Kondensation im Inneren des Elektronikfachs im Rumpf erhöht die innere Luftfeuchtigkeit über den Schwellenwert von 60 % und löst sporadische Geber-Kommunikationsfehler aus, die verschwinden, wenn der Schaltschrank trocken ist, wodurch sie bei einem Wartungsbesuch notorisch schwer zu reproduzieren sind.
Watchdog-Zeitüberschreitungen an der anlagenseitigen Schnittstelle bilden den dritten wiederkehrenden Engpass. Wenn der SPS-Zyklus und die DDS-Erkennungs-Multicast des Roboters auf einem unsegmentierten VLAN konkurrieren, kommen Handshake-Bits zu spät oder gar nicht an, und der Robot führt einen kontrollierten Stopp aus, der für den Linienvorgesetzten wie ein Hardwarefehler aussieht. Die Segmentierung des Roboterverkehrs in ein dediziertes VLAN mit aktiviertem IGMP-Snooping eliminiert diese Art von Stillstand vollständig und kostet nichts außer einer Switch-Konfigurationsänderung.
Interne Hardware-Resilienz & Milderungsmechanik
Die Gelenkarchitektur des Walker S verbindet einen bürstenlosen Gleichstrommotor mit einem Wellengetriebe und einem Kreuzrollen-Ausgangslager – eine Topologie, die eher für spielfreie Ausgabe als für rohe Geschwindigkeit gewählt wurde. Zwei Encoder – einer auf der Motorwelle, einer am Getriebeausgang – ermöglichen es dem Regler, den befohlenen und den tatsächlichen Wert in jedem Regelungszyklus zu vergleichen, wodurch eine Geberdrift erkennbar wird, bevor sie zu einem sichtbaren Bewegungsfehler wird. Die Delta-Differenz zwischen den beiden Messwerten ist das Diagnosesignal; eine wachsende Abweichung an einer einzelnen Achse weist auf Getriebeverschleiß hin, während eine Abweichung, die gleichzeitig an mehreren Achsen auftritt, stromaufwärts zum Controller oder zur Leistungsstufe weist.
Die Drehmomentmessung an jedem Gelenk versorgt die Ganzkörper-Bewegungssteuerung mit Kraftdaten bei 1 kHz, was eine adaptive Nachgiebigkeit beim Teileinlegen und eine Blockiererkennung ohne externen Kraft-/Drehmomentsensor am Handgelenk ermöglicht. Wenn ein Greifer auf einen Widerstand jenseits des programmierten Schwellenwerts stößt, führt der Controller einen kontrollierten Rückzug aus, anstatt gegen das Hindernis zu blockieren. Dieses Verhalten schützt das Untersetzungsgetriebe vor der Drehmomentspitze, die sonst von den Zahnflanken absorbiert würde.
Der thermische Pfad verläuft von jedem Motor über einen Aluminium-Wärmeverteiler in das Gelenkgehäuse, wobei die Gehäuseoberfläche als das finale Abstrahlelement dient. Eine anhaltende Umgebungstemperatur von über 40 °C reduziert die thermische Reserve und zwingt die Steuerung, eine Strombegrenzung (Derating) anzuwenden, was sich eher in einer langsameren Gelenkbeschleunigung als in einem Fehler äußert. Die Abdichtung basiert auf einer zweistufigen Lippenanordnung an rotierenden Schnittstellen; die äußere Lippe bewältigt Spritzwasser und grobe Partikel, während die innere Lippe die Barriere bildet, die für eine Kontamination unter 50 µm entscheidend ist. Taktile Fingerspitzen-Arrays verwenden ein nachgiebiges Polymer über einer kapazitiven Sensorschicht, und das Polymer ist das Verschleißteil – nicht der Sensor darunter.
Bereitstellungsprotokoll & Inbetriebnahmeschutzmaßnahmen
Die Inbetriebnahme beginnt mit einer Drehmomentsignatur anstelle eines Bewegungstests. Bei eingeschaltetem und stationärem Roboter führt jedes der 41 Gelenke eine feste 90-Sekunden-Sequenz unter bekannter Last aus, und der Controller zeichnet Stromaufnahme, Temperaturanstieg und Geber-Delta bei 1 kHz auf. Diese Basislinie wird zur Referenz, gegen die jedes zukünftige Serviceereignis gemessen wird, und sie ist das wertvollste Diagnosevermögen, das eine Anlage für die Einheit besitzt. Das Überspringen der Basislinie reduziert jede nachfolgende Wartungsentscheidung auf Ratespiele.
Das zweite Tor ist die Umweltvalidierung am eigentlichen Arbeitsplatz. Umgebungstemperatur, Konzentration airborne Partikel und Bodenvibrationen werden über eine vollständige Produktionsschicht gemessen (keine Stichprobe), da eine Gießereizelle zwischen erster und dritter Schicht um 12 °C schwanken kann. Diese Messungen bestimmen, ob die Standard-Dichtungskonfiguration ausreicht oder ob die Variante mit abgedichteten Gelenken erforderlich ist. Die Werkzeugreichweite wird mit offenen Maschinentüren gegen den realen Arbeitsraum verifiziert, da eine Simulation am Handbediengerät eine Kollision zwischen dem Unterarm des Roboters und einer Spänefördererschutzvorrichtung nicht aufdeckt.
Die Konfiguration der Fehlerschwellenwerte ist die dritte Schutzmaßnahme. Standard-Überstrom- und Blockiererkennungsgrenzen sind für den allgemeinen Gebrauch konservativ eingestellt und lösen bei schwerem Teilehandling unnötige Stopps aus. Ein Anheben derselben ohne Daten fordert Getriebeschäden heraus; der richtige Ansatz besteht darin, die Produktion im Shadow-Modus für 72 Stunden laufen zu lassen, das reale Spitzenstromprofil für jede Aufgabe zu erfassen und dann die Schwellenwerte 20 % über dem beobachteten Maximum einzustellen. Erst wenn die Shadow-Modus-Daten die Taktzeit und das Fehlerverhalten bestätigen, geht die Aufgabenhoheit vom bestehenden Prozess auf den Roboter über.
FAQ
F1: Welche MTBF-Werte gelten für den Walker S im kontinuierlichen Maschinenbedienungsbetrieb?
Gelenkmodule sind für eine MTBF von 20.000 Stunden bei Nennlast und 25 °C Umgebungstemperatur ausgelegt, während das Akkupack und die taktilen Fingerspitzen-Arrays mit ca. 6.000 bzw. 8.000 Stunden deutlich niedriger liegen. Felddaten aus 24/7-Bedienungszellen zeigen, dass der erste ungeplante Stillstand meist von einer Überhitzung des Batterie-BMS anstatt von mechanischem Versagen herrührt. Zhongping Technology verfolgt diese Intervalle pro Einheit und kennzeichnet Austauschfenster, bevor ein Muster der dritten Schicht sie offenbart.
F2: Welche Fehlercodes treten am häufigsten auf, wenn der Roboter in einem CNC-Arbeitsraum arbeitet?
Geberdrift und Gelenküberstrom dominieren, und beide lassen sich meist auf Span- oder Kühlmittelkontamination zurückführen, die die Handgelenkdichtungen erreicht, anstatt auf Steuersoftware. Anhaltender E-117-Überstrom an der vierten und fünften Achse weist fast immer auf Späne hin, die sich im Getriebeeingang festgesetzt haben, nicht auf einen elektrischen Defekt. Unser Engineering-Team bei Zhongping bildet diese Codes während der Inbetriebnahme in einem zweiseitigen Diagnosediagramm ab, damit die Instandhaltungstruppe die physische Ursache behebt, anstatt den Alarm nur zurückzusetzen.
F3: Wie oft sollte das Fett des Wellengetriebes ausgetauscht werden?
Bei sauberer Montagearbeit reicht ein Fettservice nach 1.500 Betriebsstunden und ein vollständiger Austausch nach 5.000 Stunden aus. Metallbearbeitungsumgebungen verkürzen dieses Intervall, da feine Späne als abrasive Schlämme wirken, sobald sie in den Gelenkraum eindringen. Unsere Inbetriebnahmetechniker halbieren das Intervall für Maschinenbedienungszellen typischerweise auf 750 Stunden und zeichnen nach jedem Service eine Drehmomentsignatur auf, um Abweichungen frühzeitig zu erkennen.
F4: Welche Punkte der vorbeugenden Instandhaltung bergen im ersten Jahr das höchste Ausfallrisiko?
Batteriekapazitätsverlust, Integrität der Handgelenkdichtung und Delamination der Fingerspitzensensoren verursachen die Mehrheit der Serviceeinsätze im ersten Jahr. Keiner davon führt zu einem sofortigen harten Stopp, weshalb sie häufig erst entdeckt werden, nachdem die Positionierungsgenauigkeit bereits nachgelassen hat. Der technische Supportdesk von Zhongping liefert einen Ersatzteilkit für das erste Jahr mit, der ein Akkupack, zwei Handgelenkdichtungssätze und vier taktile Pads pro Einheit enthält.
F5: Wie wird eine Gelenkdrehmoment-Basislinie erstellt, um Verschleiß zu erkennen, bevor er zu Positionierungsfehlern führt?
Eine Drehmomentsignatur wird an jedem der 41 Gelenke während der Inbetriebnahme erfasst, wobei der Roboter eine feste 90-Sekunden-Bewegungssequenz unter bekannter Last ausführt. Wiederholte Stichproben alle 500 Betriebsstunden und der Vergleich mit dieser Basislinie decken Lager- oder Getriebeverschleiß 200 bis 400 Stunden auf, bevor dieser als Verlust der Wiederholgenauigkeit zutage tritt. Das Integrationsteam von Zhongping liefert die Basisdatei mit der Einheit und schult das Wartungspersonal im Vergleichsverfahren.
F6: Kann der Walker S seinen eigenen Gesundheitszustand an die Werks-SPS oder den Historian melden?
Die Onboard-Steuerung veröffentlicht Gelenktemperatur, Stromaufnahme, Ladezustand der Batterie und aktive Fehlercodes über das Edge-Gateway als OPC UA-Knoten. Das Einbinden dieser Daten in den Werks-Historian verwandelt die Roboterwartung von einem reaktiven Notruf in eine Trendbeobachtung. Beijing Zhongping vorkonfiguriert den Namensraum für 38 Gesundheits-Tags, sodass diese beim ersten Einschalten im SPS-Tag-Browser erscheinen.
F7: Was signalisiert, dass ein Akkupack ausgetauscht und nicht nur wieder aufgeladen werden muss?
Eine Laufzeit, die bei einem Arbeitszyklus, der zuvor 120 Minuten lieferte, unter 75 Minuten sinkt, ist der deutlichste Indikator, und er tritt normalerweise innerhalb von 60 Zyklen nach der ersten Kapazitätswarnung auf. Ein Pack, das in unter 60 Minuten lädt, aber eine kurze Laufzeit liefert, hat die beschleunigte Verschleißphase erreicht und sollte aus dem Betrieb genommen werden. Unser Lager- und Logistik-Desk hält Ersatz-Packs auf Lager, damit ein Austausch die Zelle nicht für eine Woche lahmlegt.
F8: Wie erholt sich der Roboter von einem Not-Aus mitten im Zyklus?
Die Wiederherstellung folgt einer definierten Referenziersequenz anstelle einer sofortigen Wiederaufnahme, da die Gelenkpositionen vor dem Neustart der Bewegung erneut gegen den eingelernten Pfad abgeglichen werden müssen. Der Controller protokolliert den Stoppgrund, die Gelenkwinkel im Moment des Stopps und die verstrichene Zeit an die SPS, wodurch Ingenieure eine echte Blockade von einem Fehlauslöser unterscheiden können. Die Außendienstingenieure von Zhongping integrieren diese Protokollprüfung in den standardmäßigen 90-Tage-Gesundheitscheck.
F9: Welche Umweltgrenzwerte sollten eine Derating-Entscheidung in einer Gießerei oder Bearbeitungszelle auslösen?
Umgebungstemperaturen über 40 °C, anhaltende Vibrationen über 2 m/s² und in der Luft befindliche Partikel, die schwerer als allgemeiner Bearbeitungsnebel sind, bringen den Roboter außerhalb seines Nennerholungsbereichs. Der Dauerbetrieb unter diesen Bedingungen reduziert die Gelenk-MTBF um etwa 30 % und beschleunigt die Dichtungsabnutzung. Unser Engineering-Team bei Zhongping führt vor dem Versand eine Standortuntersuchung durch und spezifiziert basierend auf den gemessenen Werten entweder die Standard- oder die abgedichtete Gelenkkonfiguration.
F10: Welche Dokumentation begleitet die Einheit zur Unterstützung der langfristigen Wartung?
Jeder Walker S wird mit einem Fehlercodedictionary, einer Drehmoment-Basisdatei, einem IBN-Bericht (Inbetriebnahmebericht) und einem auf Betriebsstunden ausgerichteten Wartungsplan geliefert. Das Fehlercodedictionary wird am häufigsten verwendet, da es jeden Code mit einer physischen Ursache und einem erforderlichen Werkzeug verknüpft. Zhongping Technology stellt die Wartungsprotokollvorlage in Papier- und Digitalformaten zur Verfügung und überprüft die ersten drei Einträge mit dem Team des Kunden.
FAQ
1. Wer sind wir?
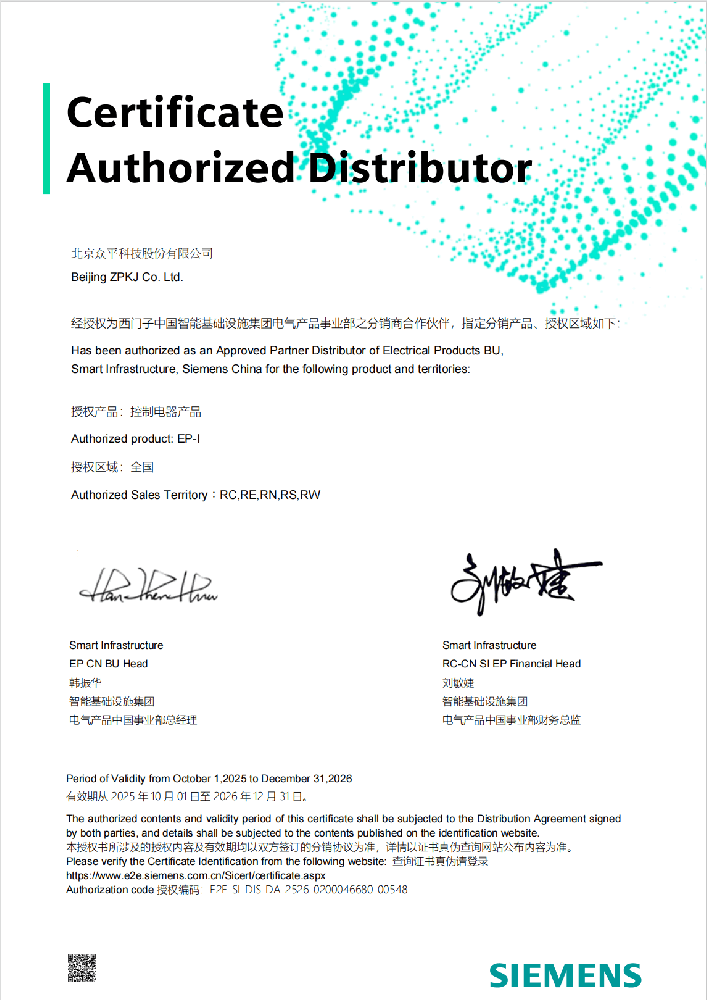
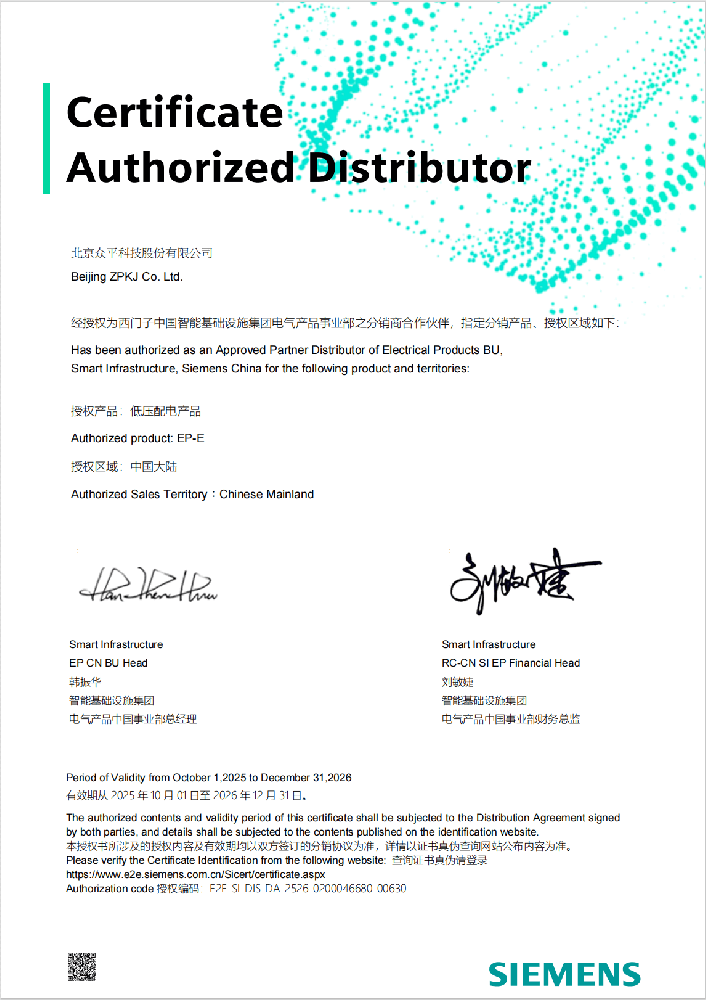
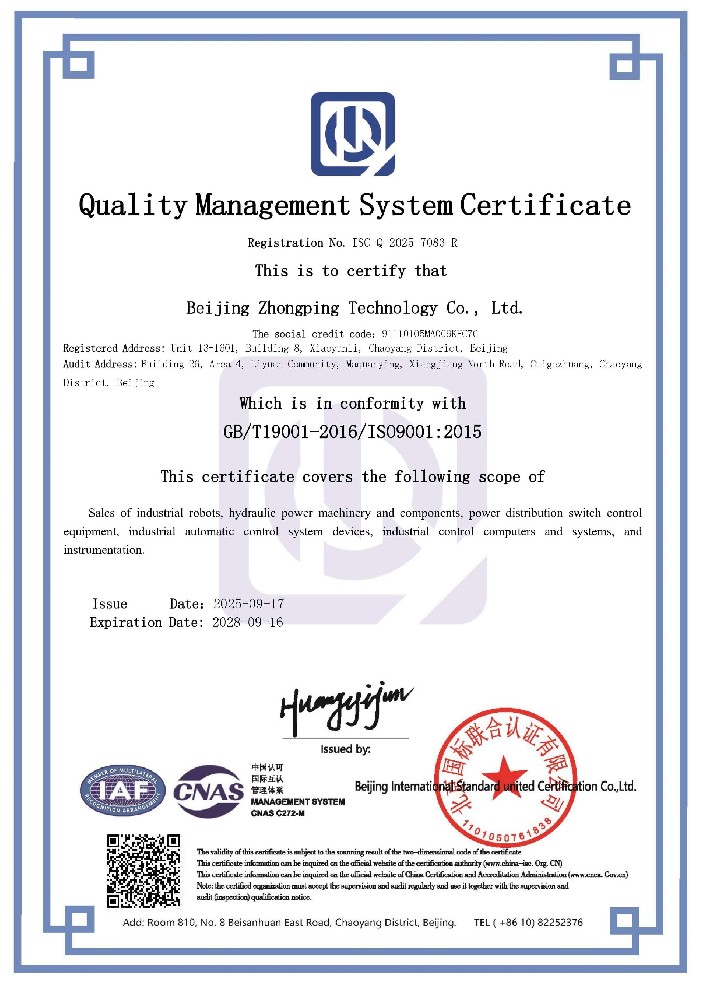
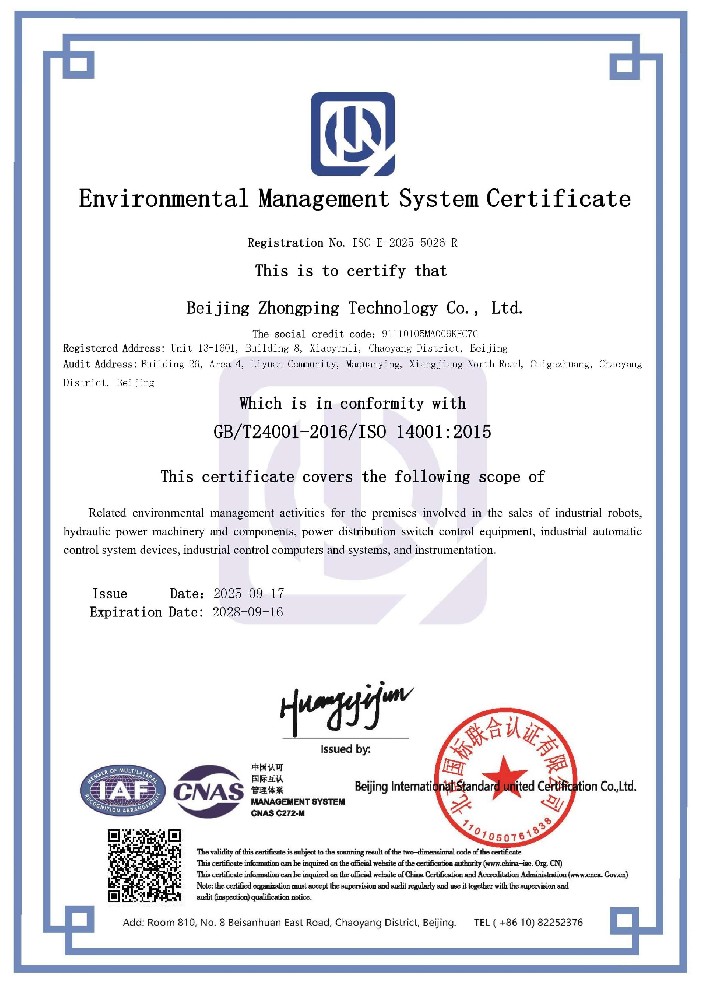
Beijing Zhongping Technology Co., LTD. (北京众平科技股份有限公司) ist ein globaler Dienstleister für industrielle elektrische Automatisierung und ein technologieorientiertes Unternehmen, das wissenschaftliche Forschung, Design, Marketing, technische Dienstleistungen, das industrielle Internet sowie internationale Import- und Exportdienste vereint.
2. Was können Sie bei uns kaufen?
SPS, Frequenzumrichter, Mensch-Maschine-Schnittstellen, Hydraulikprodukte, Niederspannungs-Energieverteilung, Industrieroboter und Kernkomponenten
3. Ist der Artikel auf Lager oder muss er von einem anderen Lieferanten bezogen werden?
Wir haben einen großen Warenbestand und verfügen über ein eigenes Lager.
4. Welche Vorteile haben wir gegenüber anderen Lieferanten?
Unser Unternehmen verfügt über einen großen Lagerbestand und mehrere Lagerhäuser. Darüber hinaus unterhalten wir Büros in wichtigen Industrieprovinzen und -städten des Landes sowie mehrere internationale Servicestellen. Wir bieten Ihnen umfassende One-Stop-Services für die intelligente Fertigung, die Ihnen Zeit, Mühe und Kosten sparen.
5. Können Sie 100% neue, original authentische Produkte anbieten?
Wir verkaufen ausschließlich neue, originale und echte Produkte, keine renovierten oder gefälschten Artikel – nur Originalware vom Hersteller!
6. Wie lange ist die Lieferzeit?
Bei Lagerware erfolgt der Versand innerhalb von 2-3 Werktagen. Bei größeren Mengen dauert es 5-7 Werktage nach Zahlungseingang. Bei nicht-standardmäßigen Modellen kann es etwas länger dauern. Die genaue Lieferzeit teilen wir Ihnen mit.
7. Gibt es technischen Support?
Selbstverständlich. Unser professionelles technisches Team steht Ihnen zur Verfügung, um technische Probleme zu lösen.
8. Wie garantieren wir die Qualität?
Wir wenden drei Prozesse zur Qualitätskontrolle der Waren an.
1). Unsere Ingenieure inspizieren regelmäßig die Produktion und Qualitätskontrolle im Werk.
2) Die eingehenden Materialien werden von erfahrenen Einkaufsingenieuren geprüft, bevor sie eingelagert werden können.
3). Mindestens 2 Personen aus der Logistikabteilung überprüfen die zu versendenden Waren vor der Auslieferung doppelt.
9. Können Sie die sichere und zuverlässige Lieferung Ihrer Produkte gewährleisten?
Ja, wir verwenden strikt internationale Standardverpackungen. Für Gefahrgüter verwenden wir spezielle Verpackungen und für Artikel mit Temperaturanforderungen eine Kühlfracht. Spezielle Artikelverpackungen und Standardverpackungen für allgemeine Fracht können zusätzliche Kosten verursachen.
10. Wie sieht es mit den Frachtkosten aus?
Die Kosten hängen davon ab, wie Sie die Waren erhalten möchten. Express ist normalerweise der schnellste, aber auch der teuerste Weg. Seefracht ist die beste Lösung für große Warenmengen. Die genauen Versandkosten hängen vom Kaufbetrag, der Menge und dem Gewicht Ihrer Bestellung ab. Bitte kontaktieren Sie uns für weitere Informationen.
 +86 010-64225983
 +8613811814778

 Gebäude 26, Gemeinde Liyuan, Bezirk Chaoyang, Peking, China