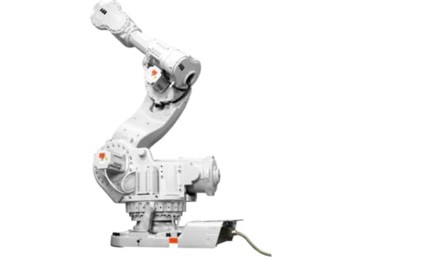
Erklärung und Zusammensetzung des ABB-Robotermodells
Release-Zeit:2023-02-22 16:10:57
Der IRB-Roboter ist der berühmte schwedische Hersteller von Roboterlebensmitteln ABB Company, IRB bezieht sich auf die ABB-Standardserie von Robotern. IRB-Roboter werden häufig zum Schweißen, Bürsten, Handhaben und Schneiden verwendet. Häufig verwendete Modelle sind: IRB 1400, IRB 2400, IRB 4400, IRB 6400. Das Modell wird wie folgt erklärt:
IRB steht für ABB robot.
Die erste Ziffer (1,2,4,6) bezieht sich auf die Größe des Roboters.
Die zweite Ziffer (4) bezieht sich auf das zu S4 oder S4C gehörende System.
Unabhängig vom Modell sind die Kontrollen im Grunde die gleichen.
IR 1400: Kleine Tragfähigkeit, maximale Tragfähigkeit von 5 kg, wird häufig zum Schweißen verwendet.
IRB 2400: Kleine Tragfähigkeit, maximale Tragfähigkeit von 7 kg, wird häufig zum Schweißen verwendet.
IRB 4400: Große Tragfähigkeit, die maximale Tragfähigkeit beträgt 60 kg. Es wird normalerweise für die Handhabung oder das Schweißen in einem großen Bereich verwendet.
IRB 6400: Große Tragfähigkeit, die maximale Tragfähigkeit beträgt 200 kg, wird oft für die Handhabung oder das Schweißen in großem Maßstab verwendet.
Die Zusammensetzung des ABB-Roboters:
Der ABB-Roboter besteht aus zwei Teilen: Manipulator und Steuerung. Der Bediener bedient den Roboter über die Steuerung.
Der Manipulator ist ein sechsstabiger offener Kettenmechanismus, der aus sechs rotierenden Wellen besteht. Theoretisch kann er jeden Punkt innerhalb des Bewegungsbereichs erreichen. In der Tabelle ist der Drehbereich jeder Welle aufgeführt. Jede rotierende Welle ist mit einem Getriebe ausgestattet, die Bewegungsgenauigkeit des Manipulators kann 0,05mm - 0,2mm erreichen. Alle sechs rotierenden Wellen werden von AC-Servomotoren angetrieben. Der Manipulator verfügt über eine serielle Messplatine (SMB), die die analoge Größe des Encoders in eine digitale Größe umwandelt, und hängt von
Angetrieben von Liu Jie & # 39; s wiederaufladbarer Nichrom-Batterie, wenn der Roboter herunterfährt, wird die aktuelle Encoder-Position des Roboters durch die Batterie gespeichert. Sobald die Batterie schwach ist, muss sie rechtzeitig ausgetauscht werden.
Das Steuerungssystem besteht hauptsächlich aus einer Hauptcomputerplatine, einer Robotercomputerplatine, einer schnellen Festplatte, einem Netzwerkkommunikationscomputer, einem Demonstrator, einer Antriebseinheit, einer Kommunikationseinheit und einer elektrischen Platte. Das Servoantriebssystem besteht aus einem Transformator, einem Hauptcomputer, einem Wellencomputer, einer Antriebsplatine, einer seriellen Schnittstellenmessung und einem Encoder. Die Position, die Geschwindigkeit und der Motorstrom werden digital eingestellt, und die Steuerung des Motors wird synchronisiert. Das Robotersystem empfängt kontinuierlich die neue Datenposition des Roboters von der seriellen Messplatine, gibt den Positionsregler ein, vergleicht und verstärkt die vorherigen Positionsdaten und gibt die neue Positions- und Geschwindigkeitsregelung aus.
ABB Robotics hat einen führenden Marktanteil in China mit einer breiten Palette von Geschäftsaktivitäten, einschließlich Herstellung, Forschung und Entwicklung, Vertrieb, Technik und Service. Außerdem verfügt ABB Robotics über die größte Vielfalt, die umfassendsten Roboterprodukte, -technologien und -dienstleistungen sowie die größte Anzahl von installierten Robotern.
-
 202212-29
Fehler- und Wartungsmethode des MCGS-Touchscreens
1. Der Fehler der BerührungsabweichungWenn der Finger die Position berührt und der Mauspfeil nicht zusammenfällt. Nach der Installation des Treibers sollten Sie die Mitte des Bullenauges nicht vert···
-
 202212-29
Schneider kleiner Leistungsschalter und Leckageschalter Unterschied
1. Definition des Mini-LeistungsschaltersElektrische Besetzung für kurze MCB, geeignet für die Kommunikation 50 / 60Hz Überspannung 230 / 400V, Überstrom zu 63A Linie Überlast und Kurzschluss War···
-
 202309-01
Die Hikvision-Kamera zeigt an, dass der Netzwerkzugang anormal ist
1. Prüfen Sie, ob das Netz stabil ist und es zu Paketverlusten kommt.2. Prüfen Sie, ob IP-Adressen Konflikte aufweisen.3. Prüfen Sie, ob die Stromversorgung des Geräts normal ist.4. Prüfen Sie, o···
-
 202302-10
So wählen Sie das Omron-Relais aus
1, select the rated working current of electromagnetic relay coil: DC electromagnetic relay driven by transistor or integrated circuit, the rated working current of the coil (generally 2 times of the ···
-
 202302-16
Lösung des MCGS-Kommunikationsproblems
1. So überprüfen Sie den Kommunikationsstatus des Geräts im Kunlun-Modus (MVGS)Bei allen MCGS-Nicht-Board-Geräten (mit Ausnahme einiger benutzerdefinierter Geräte) sind die * * * -Kanäle Kommuni···
 +86 13811814778
 +86 13811814778

 Gebäude 26, Gemeinde Liyuan, Bezirk Chaoyang, Peking, China